2026-10-24
先复现“去哪里读记忆”,再尝试重建整个场景
局部机制复现候选 · 视频生成 / 空间记忆 / 几何寻址
GEAR 把估计几何用作历史图像的地址,而把外观留在逐帧特征里。完整推理代码尚待发布,现阶段可先复现对应关系与遮挡过滤,观察几何错误怎样进入记忆读取。
他们已经做了什么
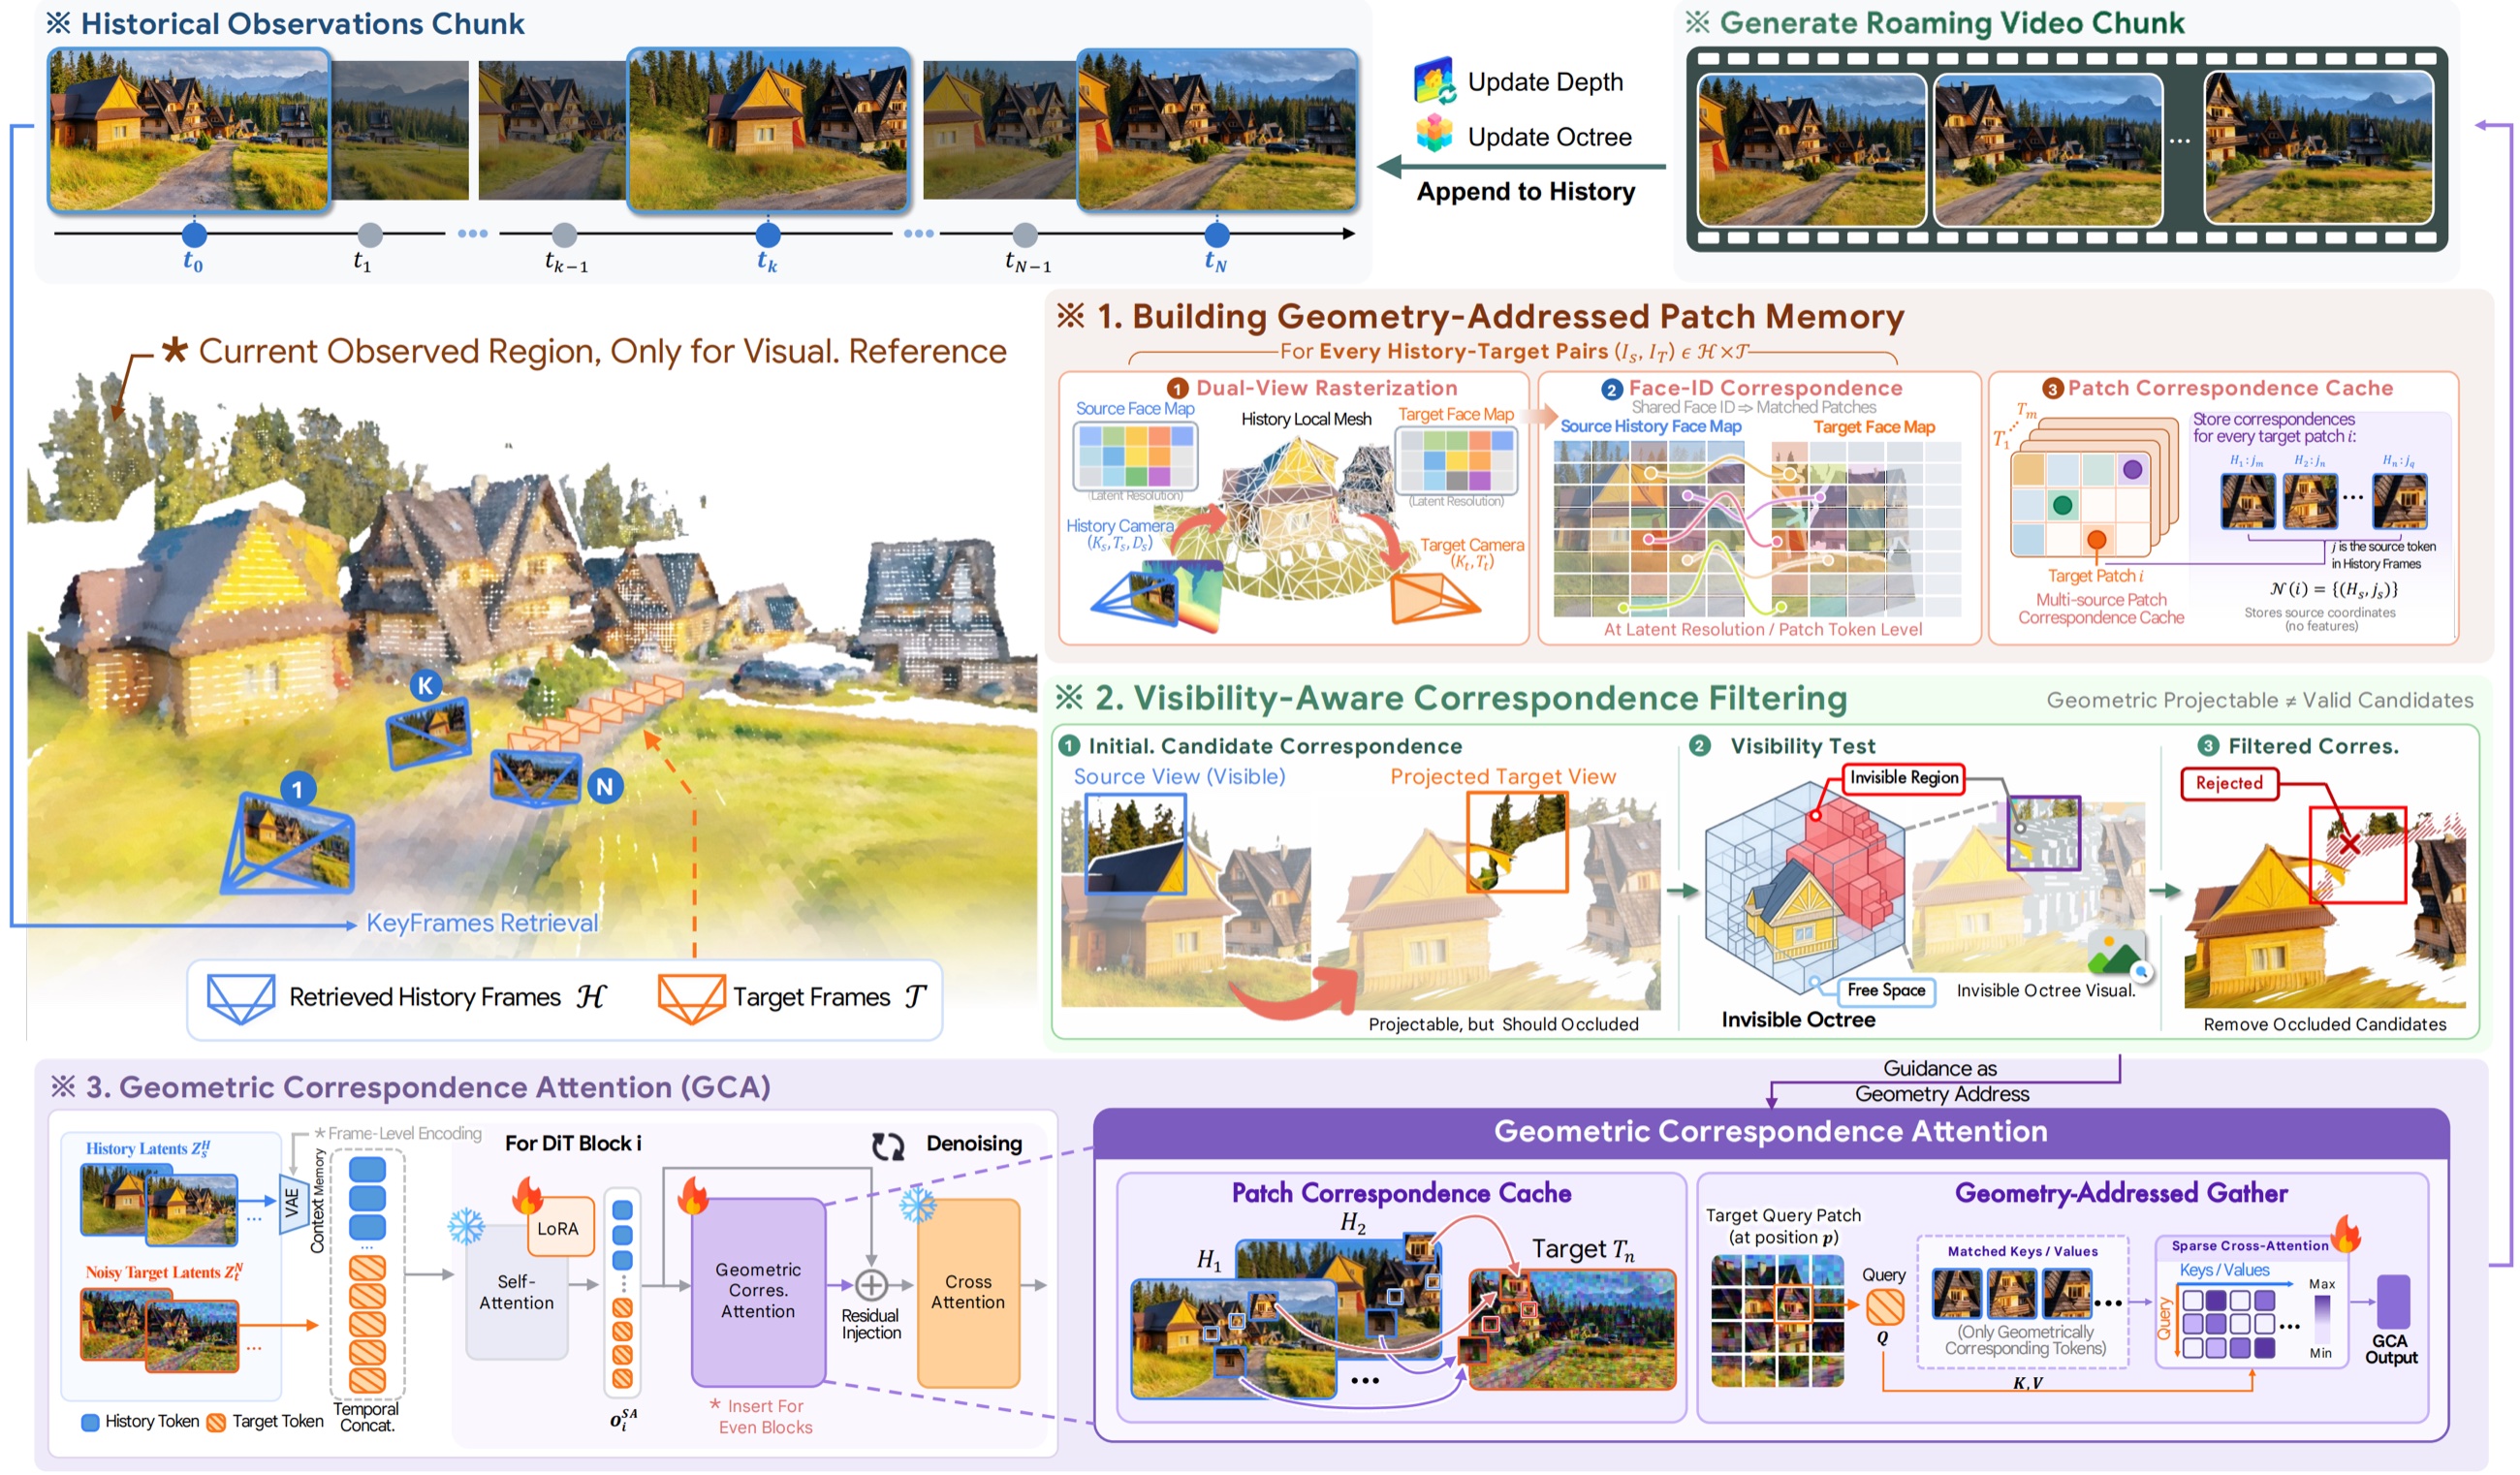
长视频生成在相机绕回原处时,容易忘掉先前的场景。GEAR 保存历史帧的潜变量和相机信息,再用每帧估计深度建立局部网格,将历史与目标视角投到同一局部几何上,找到目标图像块应该读取的历史图像块。注意力随后只读取这些匹配的特征,减少在越来越长的历史里盲目搜索。
它没有把所有外观融合成一个永久三维场景,但也不是完全没有全局状态。Invisible Octree 持续积累粗粒度可见性信息,过滤虽能投影、实际却被遮挡的对应。项目页展示了长轨迹和回访效果;截至本次核查,仓库清单中的推理代码与四步检查点仍未勾选发布。因而现在不能承诺下载即复现作者整套生成结果。
近邻 Lyra 2.0 已经保留逐帧几何,避免将它们融合成单一全局点云,并把对应坐标与深度注入生成模型。GEAR 更具体的差别是让对应关系直接限定每个目标图像块能读取的历史特征。因此“几何只用于寻址”不应笼统写成首次出现;局部复现应比较读取方式和可见性过滤。
为什么把这些线索放在一起
这是全库视觉与知识记忆方向中的一条独立线索,不依赖周报的报表或安全选题。它值得追问的是,记忆系统需要准确存下完整世界,还是只需要足够可靠地指向可用的历史证据?GEAR 与近邻都分开保存外观与几何;本候选关注它怎样直接选择历史特征,并将对应错误与生成错误分开研究。
不过,不能把论文中的设计优势直接外推成任何带记忆 Agent 的通用方法。它依赖相机、深度与视角对应关系;文本知识没有同样的空间结构。更近的延伸,是在重复经过同一静态场景时,检查哪些局部深度错误会被过滤,哪些会将错误内容送进生成器。
可以往哪些方向走
在完整模型发布前,可从公开或自有的静态场景 RGB-D 序列开始,只实现逐帧局部投影、图像块对应缓存和可见性过滤。RGB-D 指同时具有彩色图像与深度的记录;它能提供比单目估计更明确的几何参照。用相同相机路径比较不筛选历史、只做几何对应、再加入遮挡过滤三种读取方式,记录匹配到错误表面和遗漏可见内容的情况。
随后有控制地加入深度偏差或遮挡变化,观察错误是局限在当前读取,还是通过持续更新的可见性状态扩散。这里提出的是局部机制实验,不等于视频质量复现。等官方代码与检查点可得,再对齐其数据、训练退化与生成设置;否则无法把前端改进归因为最终视频更好。
值得做在哪里
这种复现的价值是把“长时记忆是否有效”拆成可检查的问题:地址是否指对、历史内容是否可用、生成器是否采用。即使最终不训练视频模型,也能获得一个可视化的几何错误诊断工具,帮助判断该改深度、可见性更新还是注意力读取。
对研究而言,最有价值的反例可能是局部对应看似正确、累积的遮挡判断却逐渐排除了正确历史。找到这种失败才能说明分开保存外观与地址究竟解决了什么、又把哪种责任留下来。
从哪里开始看
先读论文第 3.1—3.3 节和下图,将每个箭头对应到需要的输入、缓存与输出;再核对仓库发布清单。第一轮只选择带有回到原视角的短静态序列,保存被接受与被拒绝的对应图像块,让人能直接看见判断原因。
若拿不到有可信相机和深度的序列,应先解决数据条件;不要用视觉上好看的演示代替对应关系检查,也不在代码未发布时把结果称为官方复现。
暂时不往哪里走
本期只核对论文方法、项目页和仓库发布状态,未训练或运行模型。动态图景、错误相机位姿以及完整视频质量均不在第一轮局部复现的承诺内。
配图
GEAR 原始方法图:先用逐帧几何建立历史图像块地址,再用可见性过滤,最后把对应历史特征送入生成过程。左侧场景示意仅作视觉参照,不表示融合后的永久外观记忆。
Zesong Yang 等,GEAR 作者项目页;对应论文 CC BY 4.0。 · 原文方法图出处
来源与查新记录
-
GEAR · 论文 v1 · 2026-10-24 · 重点读 3.1—3.3 节:局部几何寻址、Invisible Octree 与稀疏历史注意力。
-
GEAR · 作者项目页 · 2026-10-24 · 方法图和回访演示;演示不是独立复测。
-
GEAR · 作者仓库 · 2026-10-24 · 核对 README 任务清单:推理代码和四步检查点尚未发布。
-
Lyra 2.0 · NVIDIA 论文第 4.2 节 · 2026-10-24 · 读取搜索索引返回的第 4.2 节原文段落,并与 GEAR 第 2 节交叉核对;PDF 直接下载 403、猜测的 arXiv v2 HTML 404,未读全文。